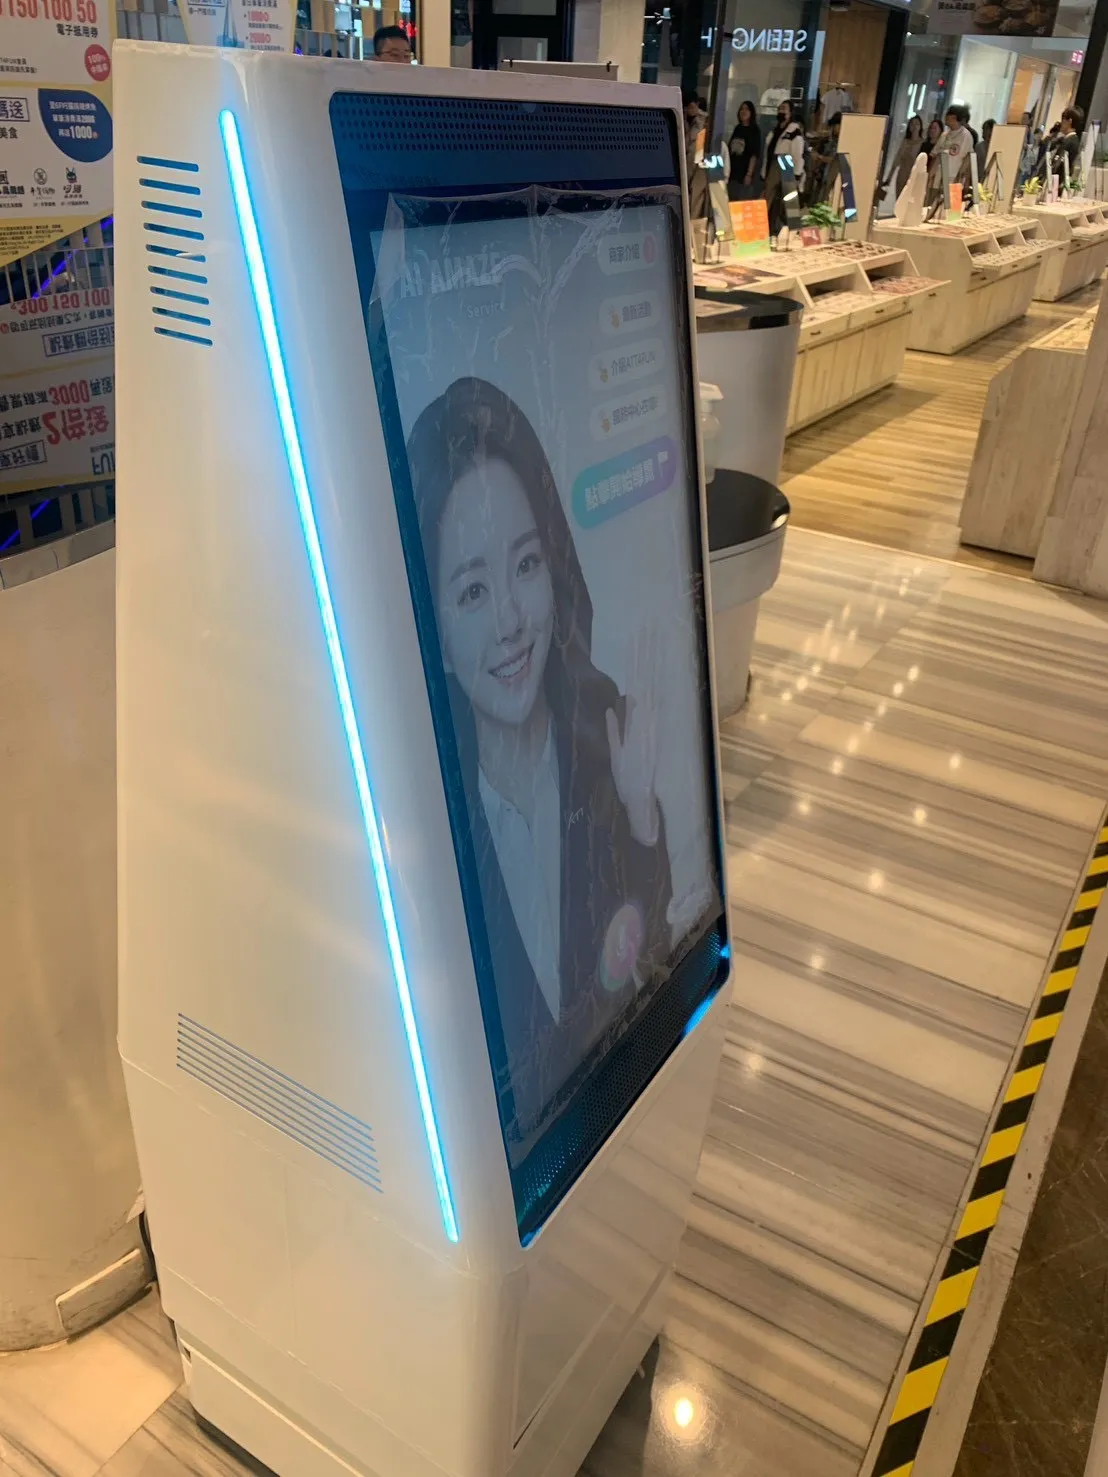
自製 AMR 導覽機器人底盤
Jetson 上的 ROS2 Nav2,開發一台差動驅動自主移動機器人。
- 期間
- 2025 –
- 角色
- 負責全生命週期(愛吠的狗娛樂 研發實習)
- 技術
- ROS2 HumbleNav2SLAM ToolboxEKFJetson Orin NXESP32-S3Modbus RTUCRC16
問題
用 Kachaka 驗證完導覽場景後,下一步是自己的底盤:載重、外型、感測器配置都要能配合公司的導覽產品,而不是被商用機器人的規格綁住。
架構
[感測器層]  BNO055 IMU + GPS + LiDAR
     ▼
[融合層]    EKF 感測器融合
     ▼
[運算層]    Jetson Orin NX · ROS2 Humble
            ├─ Nav2(路徑規劃)
            ├─ SLAM Toolbox(建圖定位)
            └─ 差動驅動運動學
     ▼
[通訊層]    自訂 16-byte 協定 + CRC16 / Modbus RTU
     ▼
[執行層]    ESP32-S3 馬達控制韌體