Kachaka × AI AMAZE 導覽機器人整合
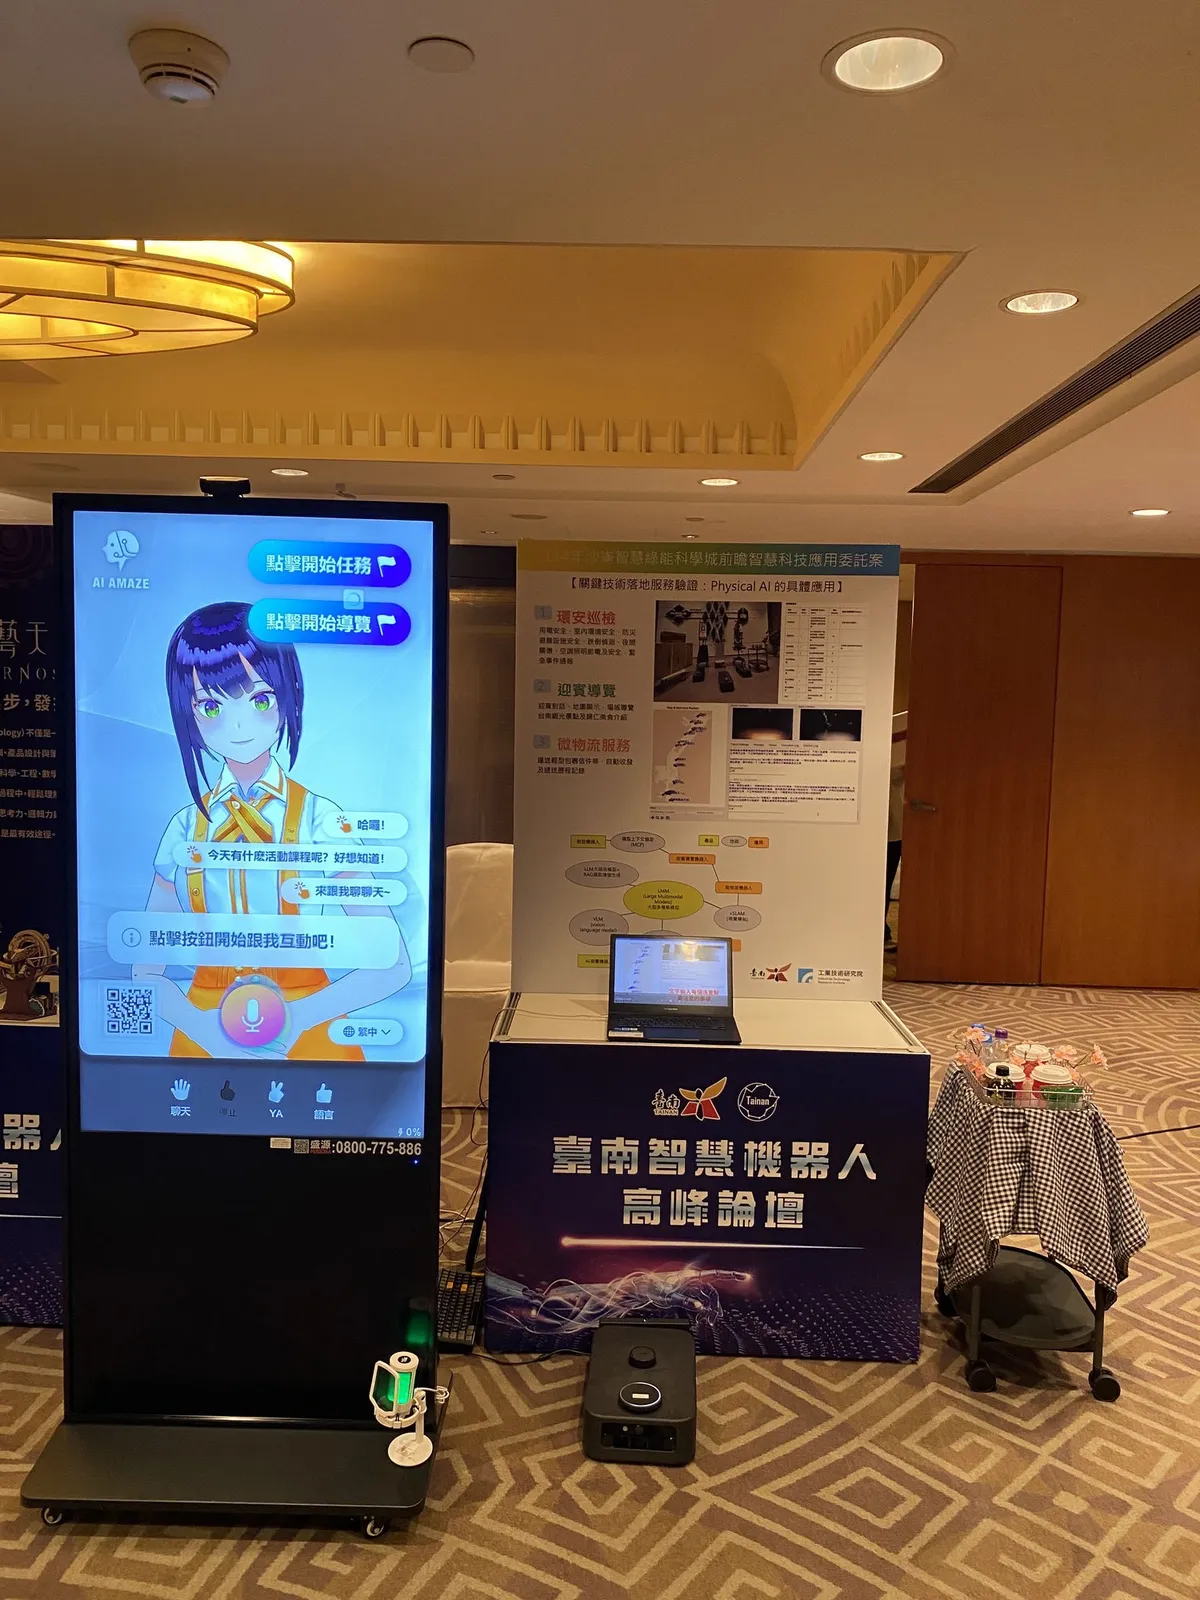
把公司的 AI 虛擬人接上商用 AMR Kachaka Pro,寫任務調度層,於 2026 臺南智慧機器人高峰論壇展出。
- 期間
- 2025.10 – 2026.04
- 角色
- 整合層與調度平台獨立開發(愛吠的狗娛樂 研發實習)
- 技術
- Python asyncioWebSocketgRPCkachaka-apiDockerPyInstaller
- 連結
- Kachaka Pro(Sigmabot) ↗
問題
公司的 AI 虛擬人 AI AMAZE 原本是固定在 kiosk 上的導覽員。要讓它「走到客人面前」,需要一台會自主導航的底盤,而且要在展場上穩定跑一整天、業務自己就能開機。
架構
AI AMAZE(Unity 虛擬人)
        │ WebSocket:{ task: "flag_L10", time_stamp }
        ▼
Bridge server(asyncio)
        │ 轉發任務、彙整狀態
        ▼
Robot client(asyncio)
        │ kachaka-api(gRPC)
        ▼
Kachaka Pro:對接架子 → 移動到點位 → 延遲脫架回家
        │
        └── 狀態回傳:開始移動 / 移動中 / 已到達 / 錯誤
任務模型是「五種載具 × 十個點位」:帶位旗桿、飲料架、螢幕、烏龜車、停止,配 L01~L10。
我做了什麼
- 通訊協議設計:定義 AMAZE 與機器人之間的 WebSocket 訊息格式,任務類型與點位分離,新增載具不用改 client 邏輯
- 機器人 client:用 kachaka-api 的 gRPC 介面實作對接、移動、脫架、返回;狀態即時回傳給虛擬人做語音播報
- 現場行為:旗桿類任務到點立刻返回,其他載具延遲五分鐘再脫架回家,避免客人還在用架子就被拖走
- 測試環境:mock robot、模擬 AMAZE 指令的發送端、場地一鍵復原 script,機器人不在也能開發
- 交付:Docker compose 部署,最後打包成 exe 加一鍵啟動腳本,非工程師也能在展場開機
展出
2026 臺南智慧機器人高峰論壇,工研院攤位,沙崙智慧綠能科學城 Physical AI 應用委託案的一部分。